فناوری MEMS چیست؟ بررسی کامل سیستمهای میکروالکترومکانیکی

فناوری MEMS چیست؟ بررسی کامل سیستمهای میکروالکترومکانیکی
شنبه، ۴ مهر ۱۴۰۵
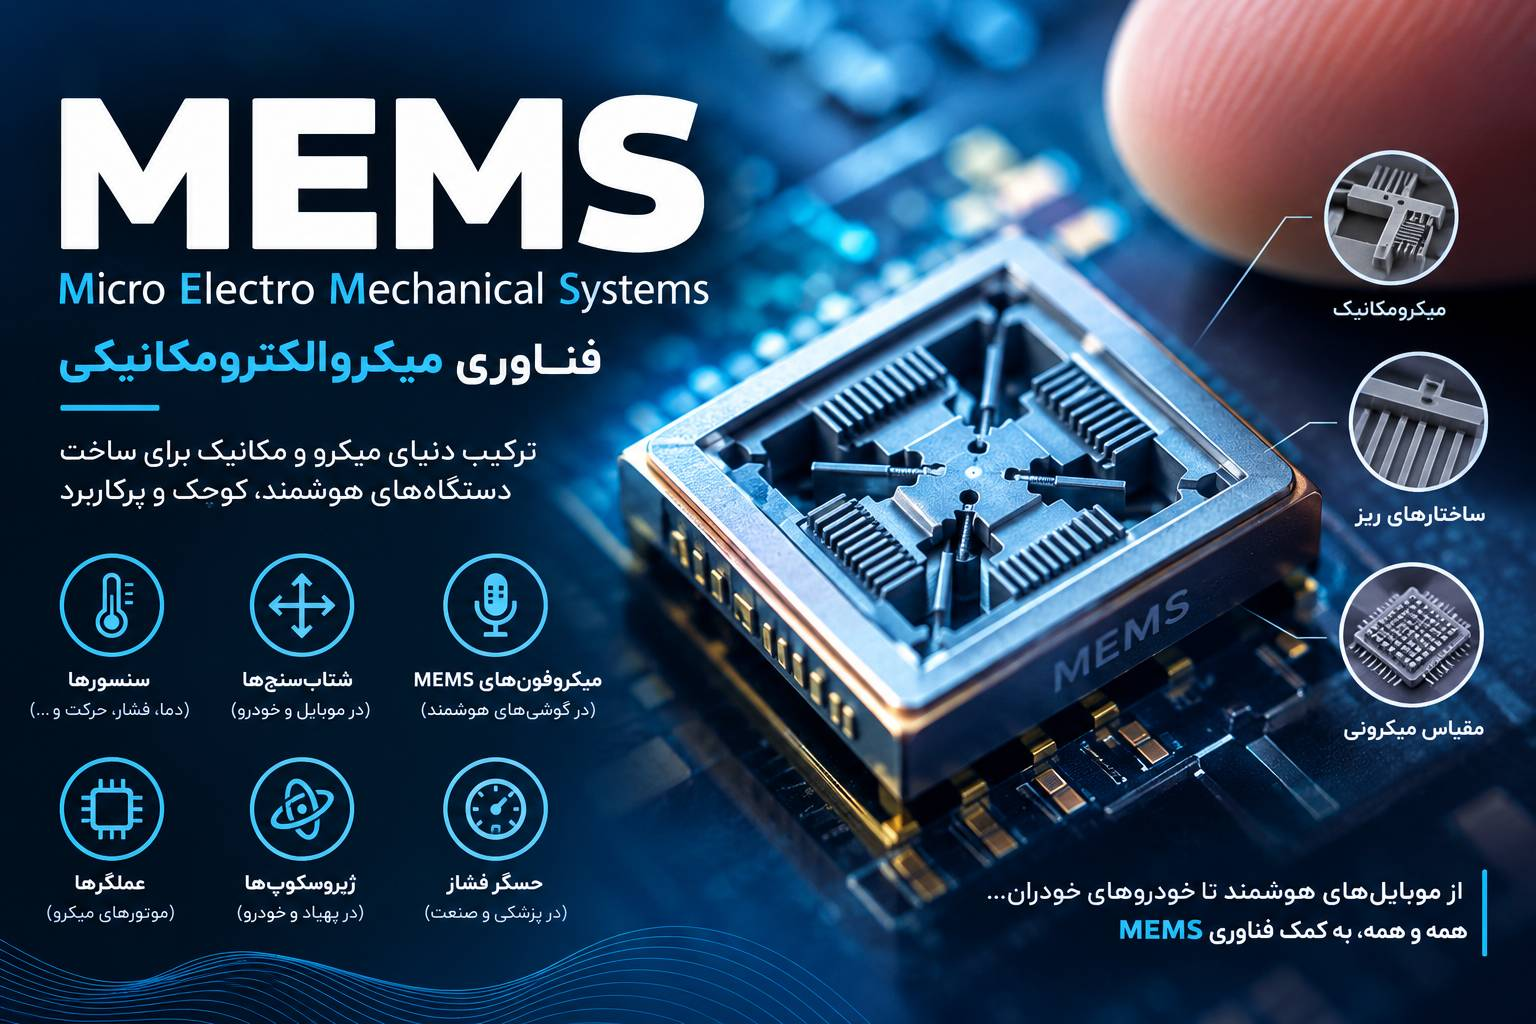
اگر تا چند دهه پیش کسی میگفت میتوان یک سیستم مکانیکی شامل جرم، فنر، تیر، دیافراگم، الکترود، کانال سیال و حتی قطعات متحرک را روی ابعادی در حد چند میکرومتر ساخت، شاید این ایده بیشتر شبیه داستان علمیتخیلی به نظر میرسید. اما امروزه چنین سیستمهایی بخش مهمی از فناوری مدرن را تشکیل میدهند.
MEMS مخفف عبارت Micro-Electro-Mechanical Systems یا سیستمهای میکروالکترومکانیکی است. MEMS به خانوادهای از فناوریها و سیستمهایی گفته میشود که در آنها اجزای مکانیکی و الکتریکی بسیار کوچک در ابعاد میکرومتری ساخته و با یکدیگر ترکیب میشوند. بسیاری از این ساختارها با استفاده از فناوریهایی مشابه فرآیندهای ساخت مدارهای مجتمع و نیمهرساناها تولید میشوند. نکته مهم این است که MEMS صرفاً یک «سنسور کوچک» نیست.
یک سیستم MEMS میتواند:
حرکت را اندازهگیری کند؛
شتاب را اندازهگیری کند؛
سرعت زاویهای را اندازهگیری کند؛
فشار را اندازهگیری کند؛
صدا را دریافت کند؛
نور را کنترل کند؛
سیال را جابهجا یا کنترل کند؛
یک قطعه مکانیکی کوچک را حرکت دهد؛
یا حتی ترکیبی از حسگر، محرک و مدار الکترونیکی باشد.
به همین دلیل MEMS امروزه در خودروها، تلفنهای هوشمند، تجهیزات پزشکی، هوافضا، تجهیزات صنعتی، مخابرات، سیستمهای نوری و بسیاری از محصولات مصرفی استفاده میشود.
MEMS چگونه شکل گرفت؟
برای درک بهتر MEMS، ابتدا باید یک مشکل اساسی در مهندسی را در نظر بگیریم. فرض کنید میخواهیم یک سیستم مکانیکی بسازیم که بتواند شتاب خودرو را اندازهگیری کند. در گذشته میتوانستیم از قطعات مکانیکی نسبتاً بزرگ مانند جرم، فنر و... استفاده کنیم. اما با کوچکتر شدن تجهیزات الکترونیکی، چنین ساختارهایی نیز باید کوچکتر میشدند. از طرف دیگر، صنعت نیمهرساناها روشهایی برای ساخت ساختارهای بسیار دقیق روی ویفرهای سیلیکونی توسعه داده بود.
ایده MEMS از ترکیب این دو حوزه شکل گرفت:
مهندسی مکانیک + مهندسی برق و الکترونیک + فناوری نیمهرساناها
در واقع، یکی از ویژگیهای مهم MEMS این است که میتوان ساختارهای مکانیکی بسیار کوچک را با فرآیندهای میکروساخت روی یک بستر ایجاد کرد. NIST نیز MEMS را ساختارهای مکانیکی کوچکشدهای معرفی میکند که اغلب همراه با مدارهای الکترونیکی ساخته یا یکپارچه میشوند.
MEMS از چه بخشهایی تشکیل میشود؟
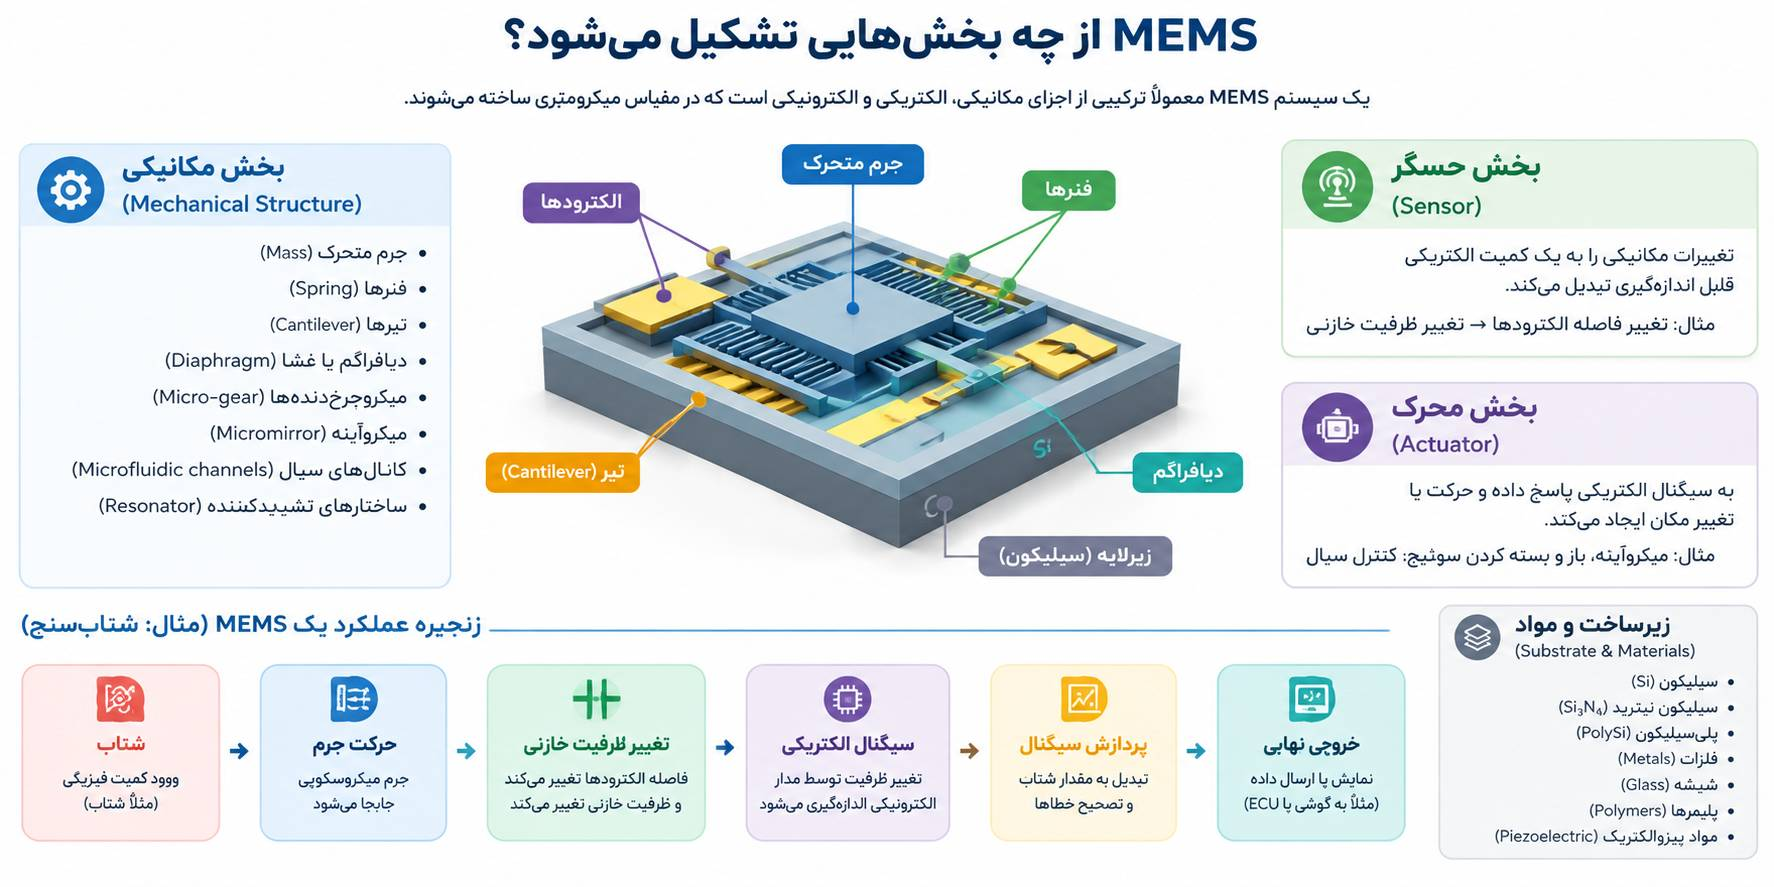
یک سیستم MEMS را میتوان به چند بخش اصلی تقسیم کرد.
۱. بخش مکانیکی
این قسمت همان چیزی است که MEMS را از یک مدار الکترونیکی ساده متمایز میکند.
ممکن است شامل موارد زیر باشد:
جرم متحرک
فنر
تیر یکسرگیردار یا Cantilever
دیافراگم
غشاء
چرخدندههای میکروسکوپی
میکروآینه
کانالهای سیال
الکترودهای متحرک
ساختارهای تشدیدکننده
برای مثال، یک شتابسنج MEMS میتواند از یک جرم کوچک معلق استفاده کند که توسط ساختارهای فنری نگه داشته شده است.
۲. بخش حسگر
بخش حسگر تغییر مکانیکی را به یک کمیت قابل اندازهگیری تبدیل میکند. مثلاً:
حرکت مکانیکی >> تغییر ظرفیت الکتریکی >> سیگنال الکتریکی
یا:
تغییر فشار >> تغییر شکل دیافراگم >> تغییر سیگنال الکتریکی
روش تبدیل به نوع MEMS بستگی دارد.
شما میتوانید جهت تهیه انواع سنسورها، به فروشگاه ترونیکال مراجعه کنید.
۳. بخش محرک یا Actuator
همه MEMSها فقط اندازهگیری نمیکنند. برخی MEMSها میتوانند در پاسخ به یک سیگنال الکتریک ی حرکت کنند. به این بخش Actuator یا محرک گفته میشود. برای مثال، یک میکروآینه میتواند با اعمال نیروی الکتریکی کمی تغییر زاویه دهد.
محرکهای MEMS میتوانند برای:
حرکت دادن ساختارها
کنترل نور
باز و بسته کردن سوئیچها
کنترل جریان سیال
ایجاد حرکت مکانیکی
استفاده شوند.
MEMS چگونه کار میکند؟
برای فهم عملکرد MEMS بهتر است ابتدا یک مثال بسیار ساده بررسی کنیم.
مثال: یک شتابسنج ساده را تصور کنید. داخل آن یک جرم کوچک وجود دارد که به وسیله فنرهایی نگه داشته شده است. وقتی شتاب به دستگاه وارد میشود، جرم به دلیل اینرسی تمایل دارد وضعیت حرکتی خود را حفظ کند. در نتیجه نسبت به قاب دستگاه جابهجا میشود.به صورت ساده میتوان نوشت:
F=ma
بنابراین اگر جرم را m و شتاب را a در نظر بگیریم:
F=ma
این نیرو باعث جابهجایی جرم نسبت به ساختار MEMS میشود.
اگر سختی مؤثر فنر k باشد، در یک مدل ساده:
F=kx
پس:
ma=kx
و در نتیجه:
a=kx/m
یعنی اگر بتوانیم جابهجایی x را اندازهگیری کنیم، میتوانیم شتاب را به دست آوریم.
این دقیقاً یک نمونه ساده از تبدیل یک کمیت مکانیکی به یک سیگنال قابل اندازهگیری است.
MEMS های حرکتی
این گروه برای اندازهگیری حرکت و شتاب استفاده میشوند.
نمونهها:
Accelerometer
Gyroscope
Inertial Sensor
این حسگرها در:
تلفن همراه
خودرو
رباتها
تجهیزات صنعتی
سیستمهای ناوبری
تجهیزات پزشکی
کاربرد دارند.
شتابسنج MEMS چیست؟
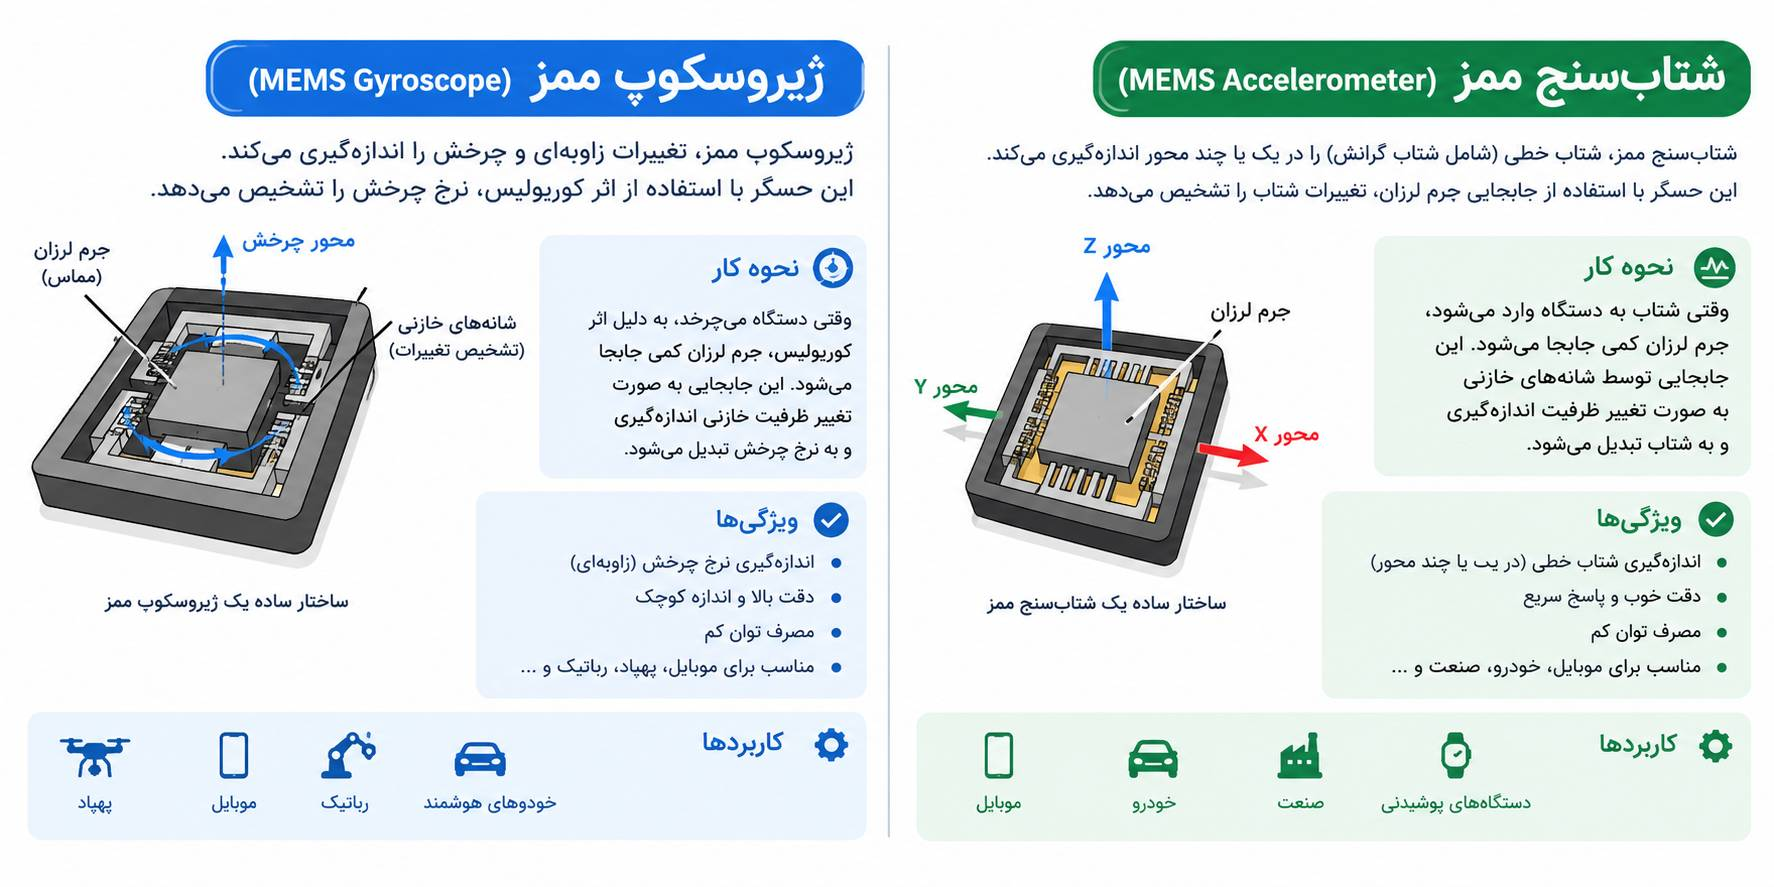
MEMS Accelerometer یکی از شناختهشدهترین انواع MEMS است. وظیفه آن اندازهگیری شتاب خطی در یک یا چند محور است. مثلاً یک شتابسنج سهمحوره میتواند شتاب را در Z - Y - X اندازهگیری کند. این فناوری در تلفنهای هوشمند برای تشخیص حرکت و جهتگیری دستگاه کاربرد دارد و در خودرو نیز کاربردهای ایمنی و کنترلی دارد.
ژیروسکوپ MEMS چیست؟
MEMS Gyroscope برای اندازهگیری سرعت زاویهای استفاده میشود. یعنی به جای اینکه بپرسیم جسم با چه شتاب خطی حرکت میکند؟ میپرسیم جسم با چه سرعت زاویهای در حال چرخش است؟ واحد معمول آن circ/s یا rad/s است. ژیروسکوپهای MEMS معمولاً از ساختارهای متحرک یا تشدیدشونده استفاده میکنند و در هنگام چرخش، اثر Coriolis باعث ایجاد حرکت قابل اندازهگیری در جهت دیگری میشود. این حرکت میتواند به وسیله ساختارهای خازنی حس شود.
MEMS در رباتیک
MEMS برای رباتیک نیز اهمیت زیادی دارد. یک ربات برای حرکت دقیق باید بتواند محیط و وضعیت خودش را اندازهگیری کند. برای مثال: Accelerometer + Gyroscope میتوانند اطلاعاتی درباره:
شتاب
چرخش
تغییر وضعیت
ارتعاش
فراهم کنند. این اطلاعات میتوانند به کنترلر ربات ارسال شوند. در یک سیستم رباتیک، زنجیره کلی ممکن است به شکل زیر باشد.
به طورخلاصه MEMS یعنی ساخت و ترکیب اجزای مکانیکی و الکترونیکی بسیار کوچک، بهگونهای که بتوانند حرکت، فشار، صدا، شتاب، چرخش، نور یا سایر پدیدههای فیزیکی را حس یا کنترل کنند.